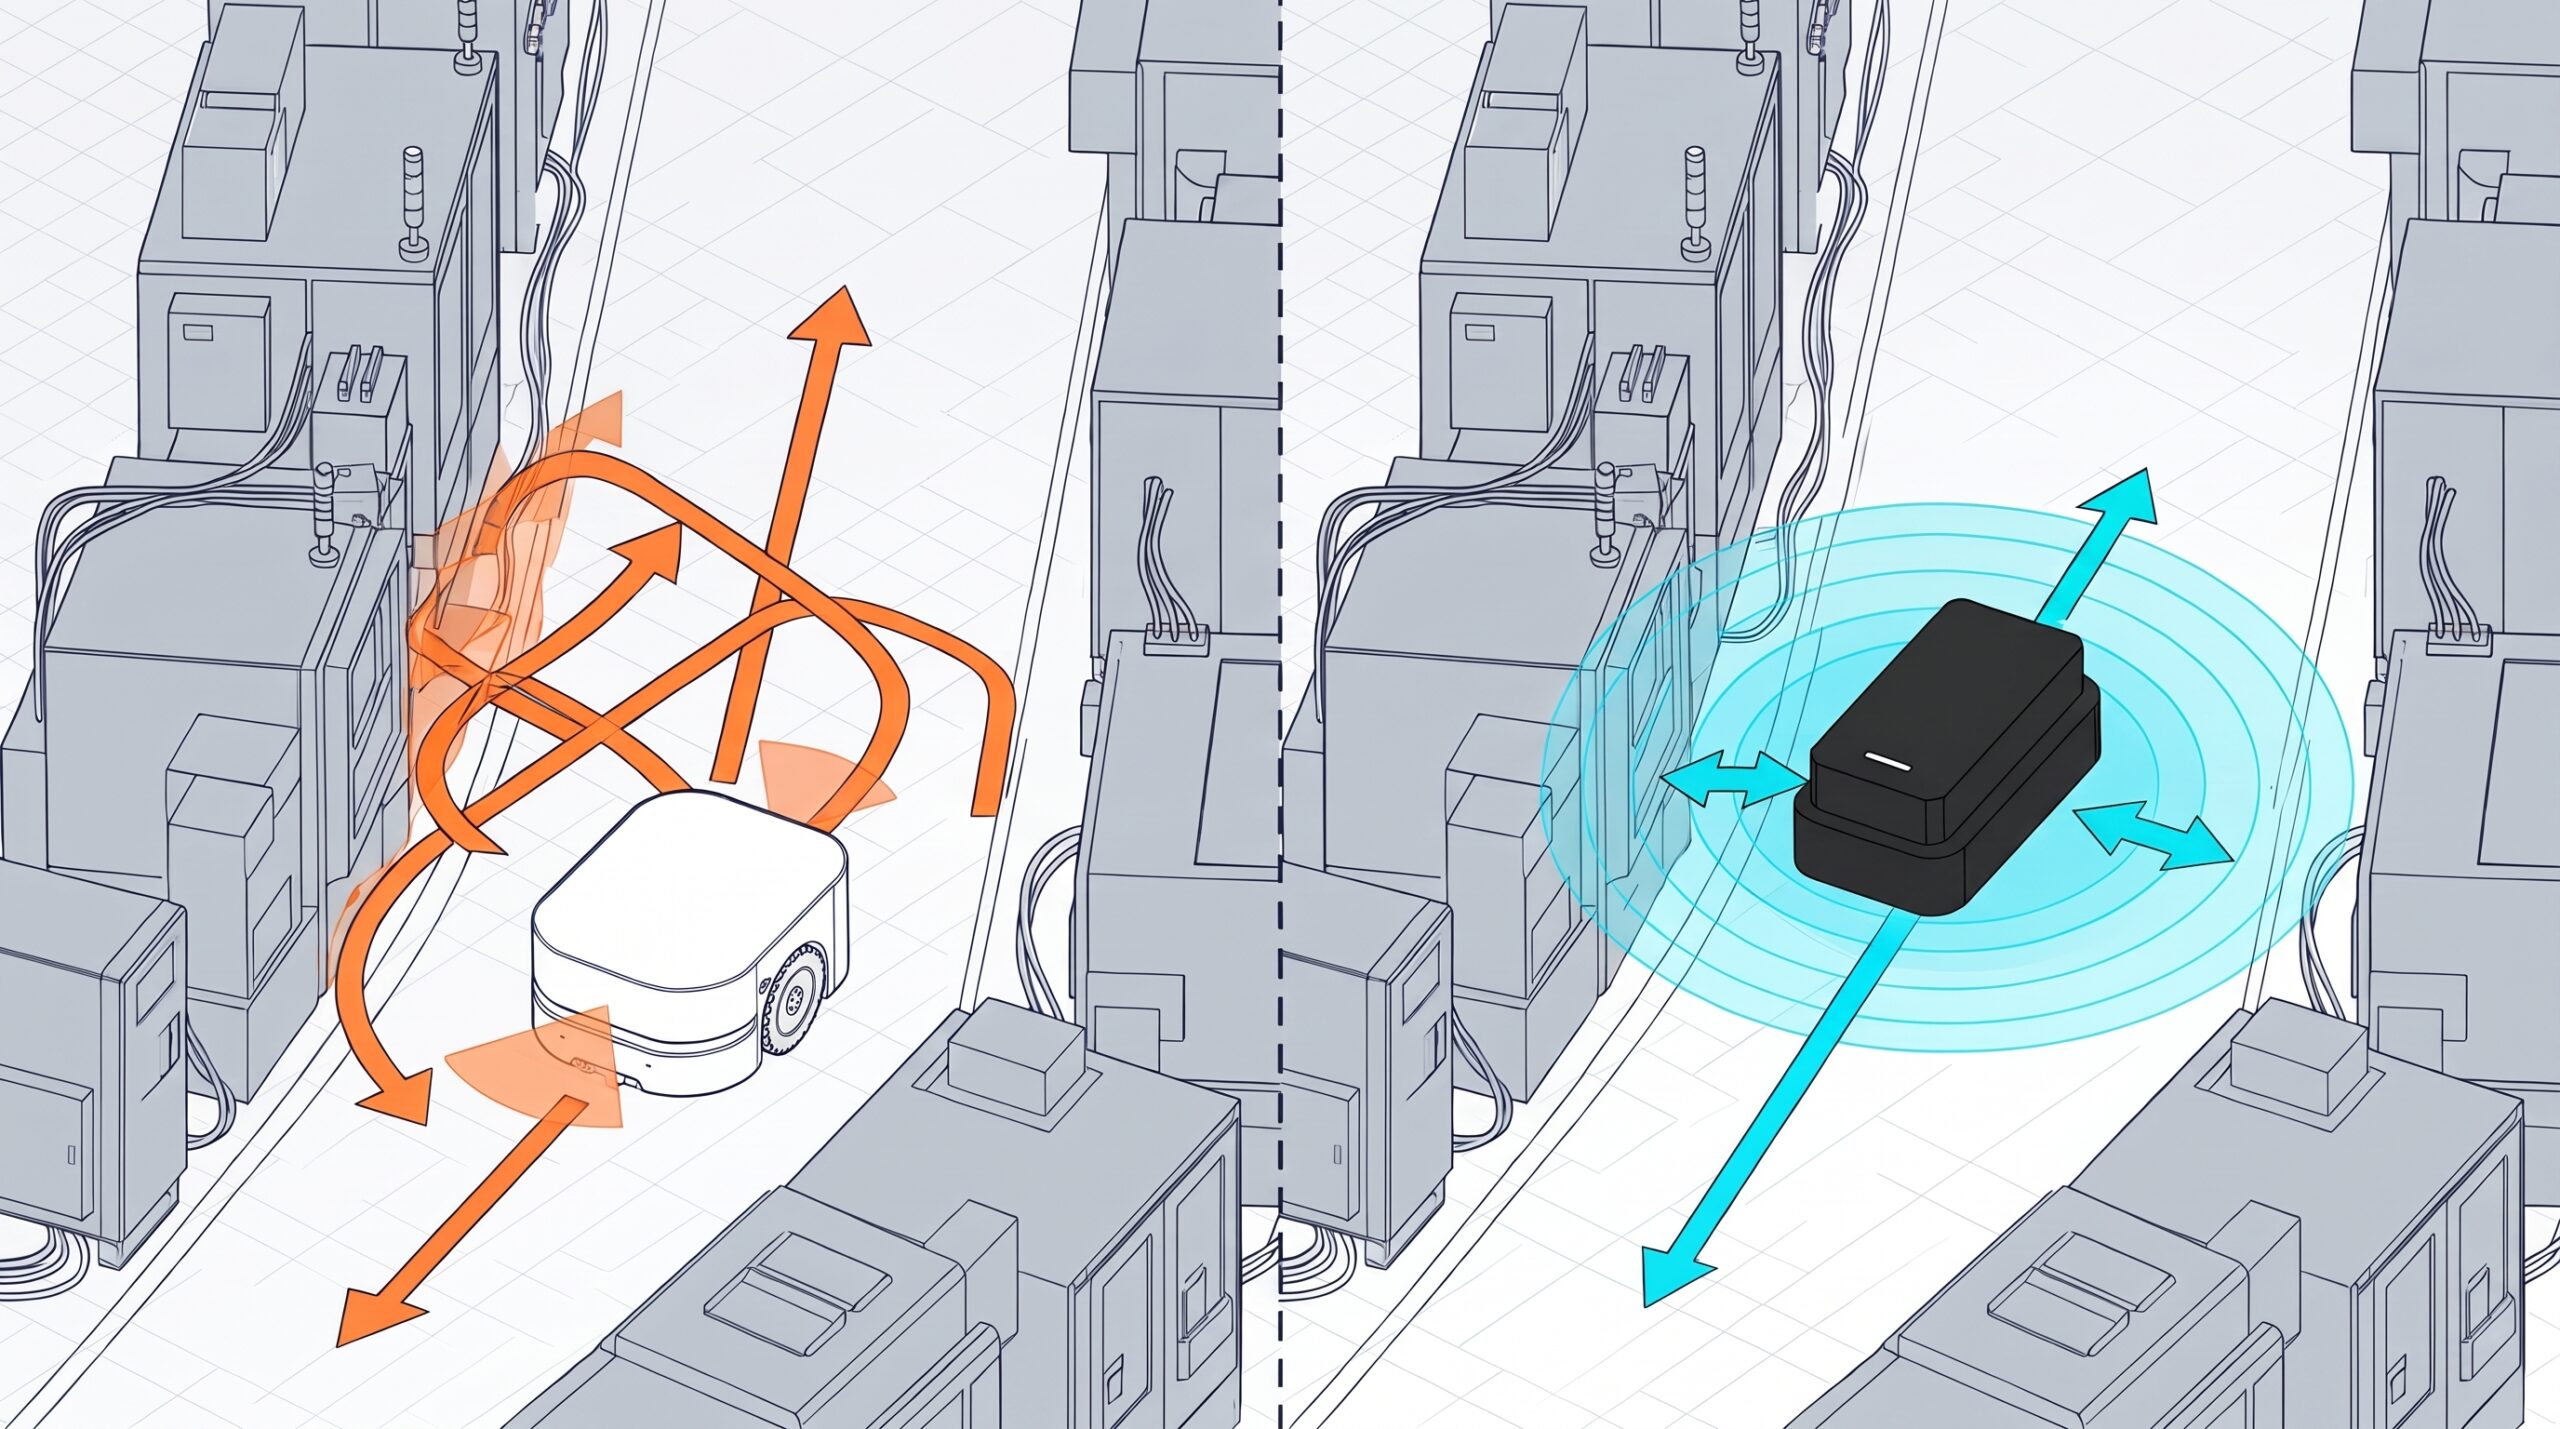
① 曲がれない
一般的なタイプ:向きを変えるたびに旋回・切り返しが要り、スペースと時間をとられる
me-Rabo:向きを変えずに、横へ・斜めへ

【PR】明和eテック|工程間搬送ロボット me-Rabo
車体の向きはそのまま、横へ、斜めへ。設備の前で狙った位置に止まり、設備と信号でつながり、荷待ちの間に充電する。
走るところから、設備の前での動き、充電まで。工程間搬送をまるごと考えた搬送ロボット「me-Rabo」を紹介します。

こんな設備間搬送に、心当たりはありませんか?
ひとつでも当てはまるなら、工程間搬送ロボット me-Raboを候補に入れてください。
搬送車を選ぶとき、まず注目するのは「何kg運べるか」「どれだけ速いか」といったスペックです。しかし、設備が並ぶ工程間の搬送では、積載性能や走行速度だけでは解決できない課題も少なくありません。
| 壁 | 一般的な搬送ロボット(左右の車輪で曲がるタイプ)で起きがちなこと | me-Rabo |
|---|---|---|
| ① 曲がれない | 向きを変えるたびに旋回・切り返しが要り、スペースと時間をとられる | 向きを変えずに、横へ・斜めへ |
| ② 止まれない | 標準仕様では、設備前で止まる位置の誤差が大きい場合がある | 目印なしで、停止精度±10mm(標準) |
| ③ 設備と つながらない |
設備との連携に、別の管理システムや作り込みが必要な場合がある | 本体のPLCで、設備と信号をやり取り |
| ④ 充電で止まる | 充電ステーションへ戻る必要があり、充電中は交代の台数が要る | 受け渡しの待ち時間に、その場で充電 |
一般的なタイプ:向きを変えるたびに旋回・切り返しが要り、スペースと時間をとられる
me-Rabo:向きを変えずに、横へ・斜めへ
一般的なタイプ:標準仕様では、設備前で止まる位置の誤差が大きい場合がある
me-Rabo:目印なしで、停止精度±10mm(標準)
一般的なタイプ:設備との連携に、別の管理システムや作り込みが必要な場合がある
me-Rabo:本体のPLCで、設備と信号をやり取り
一般的なタイプ:充電ステーションへ戻る必要があり、充電中は交代の台数が要る
me-Rabo:受け渡しの待ち時間に、その場で充電
特長 01|全方向移動
工場の設備や作業スペースは、もう配置が決まっている。搬送車のために旋回スペースを空けられないことは、珍しくありません。
me-Raboは車体の向きはそのまま、横へ、斜めへ。前後の動きと組み合わせて、狭い設備間でもまっすぐ寄り付きます。
これを支えているのが、次の2つの仕組みです。
特長 02|高精度停止
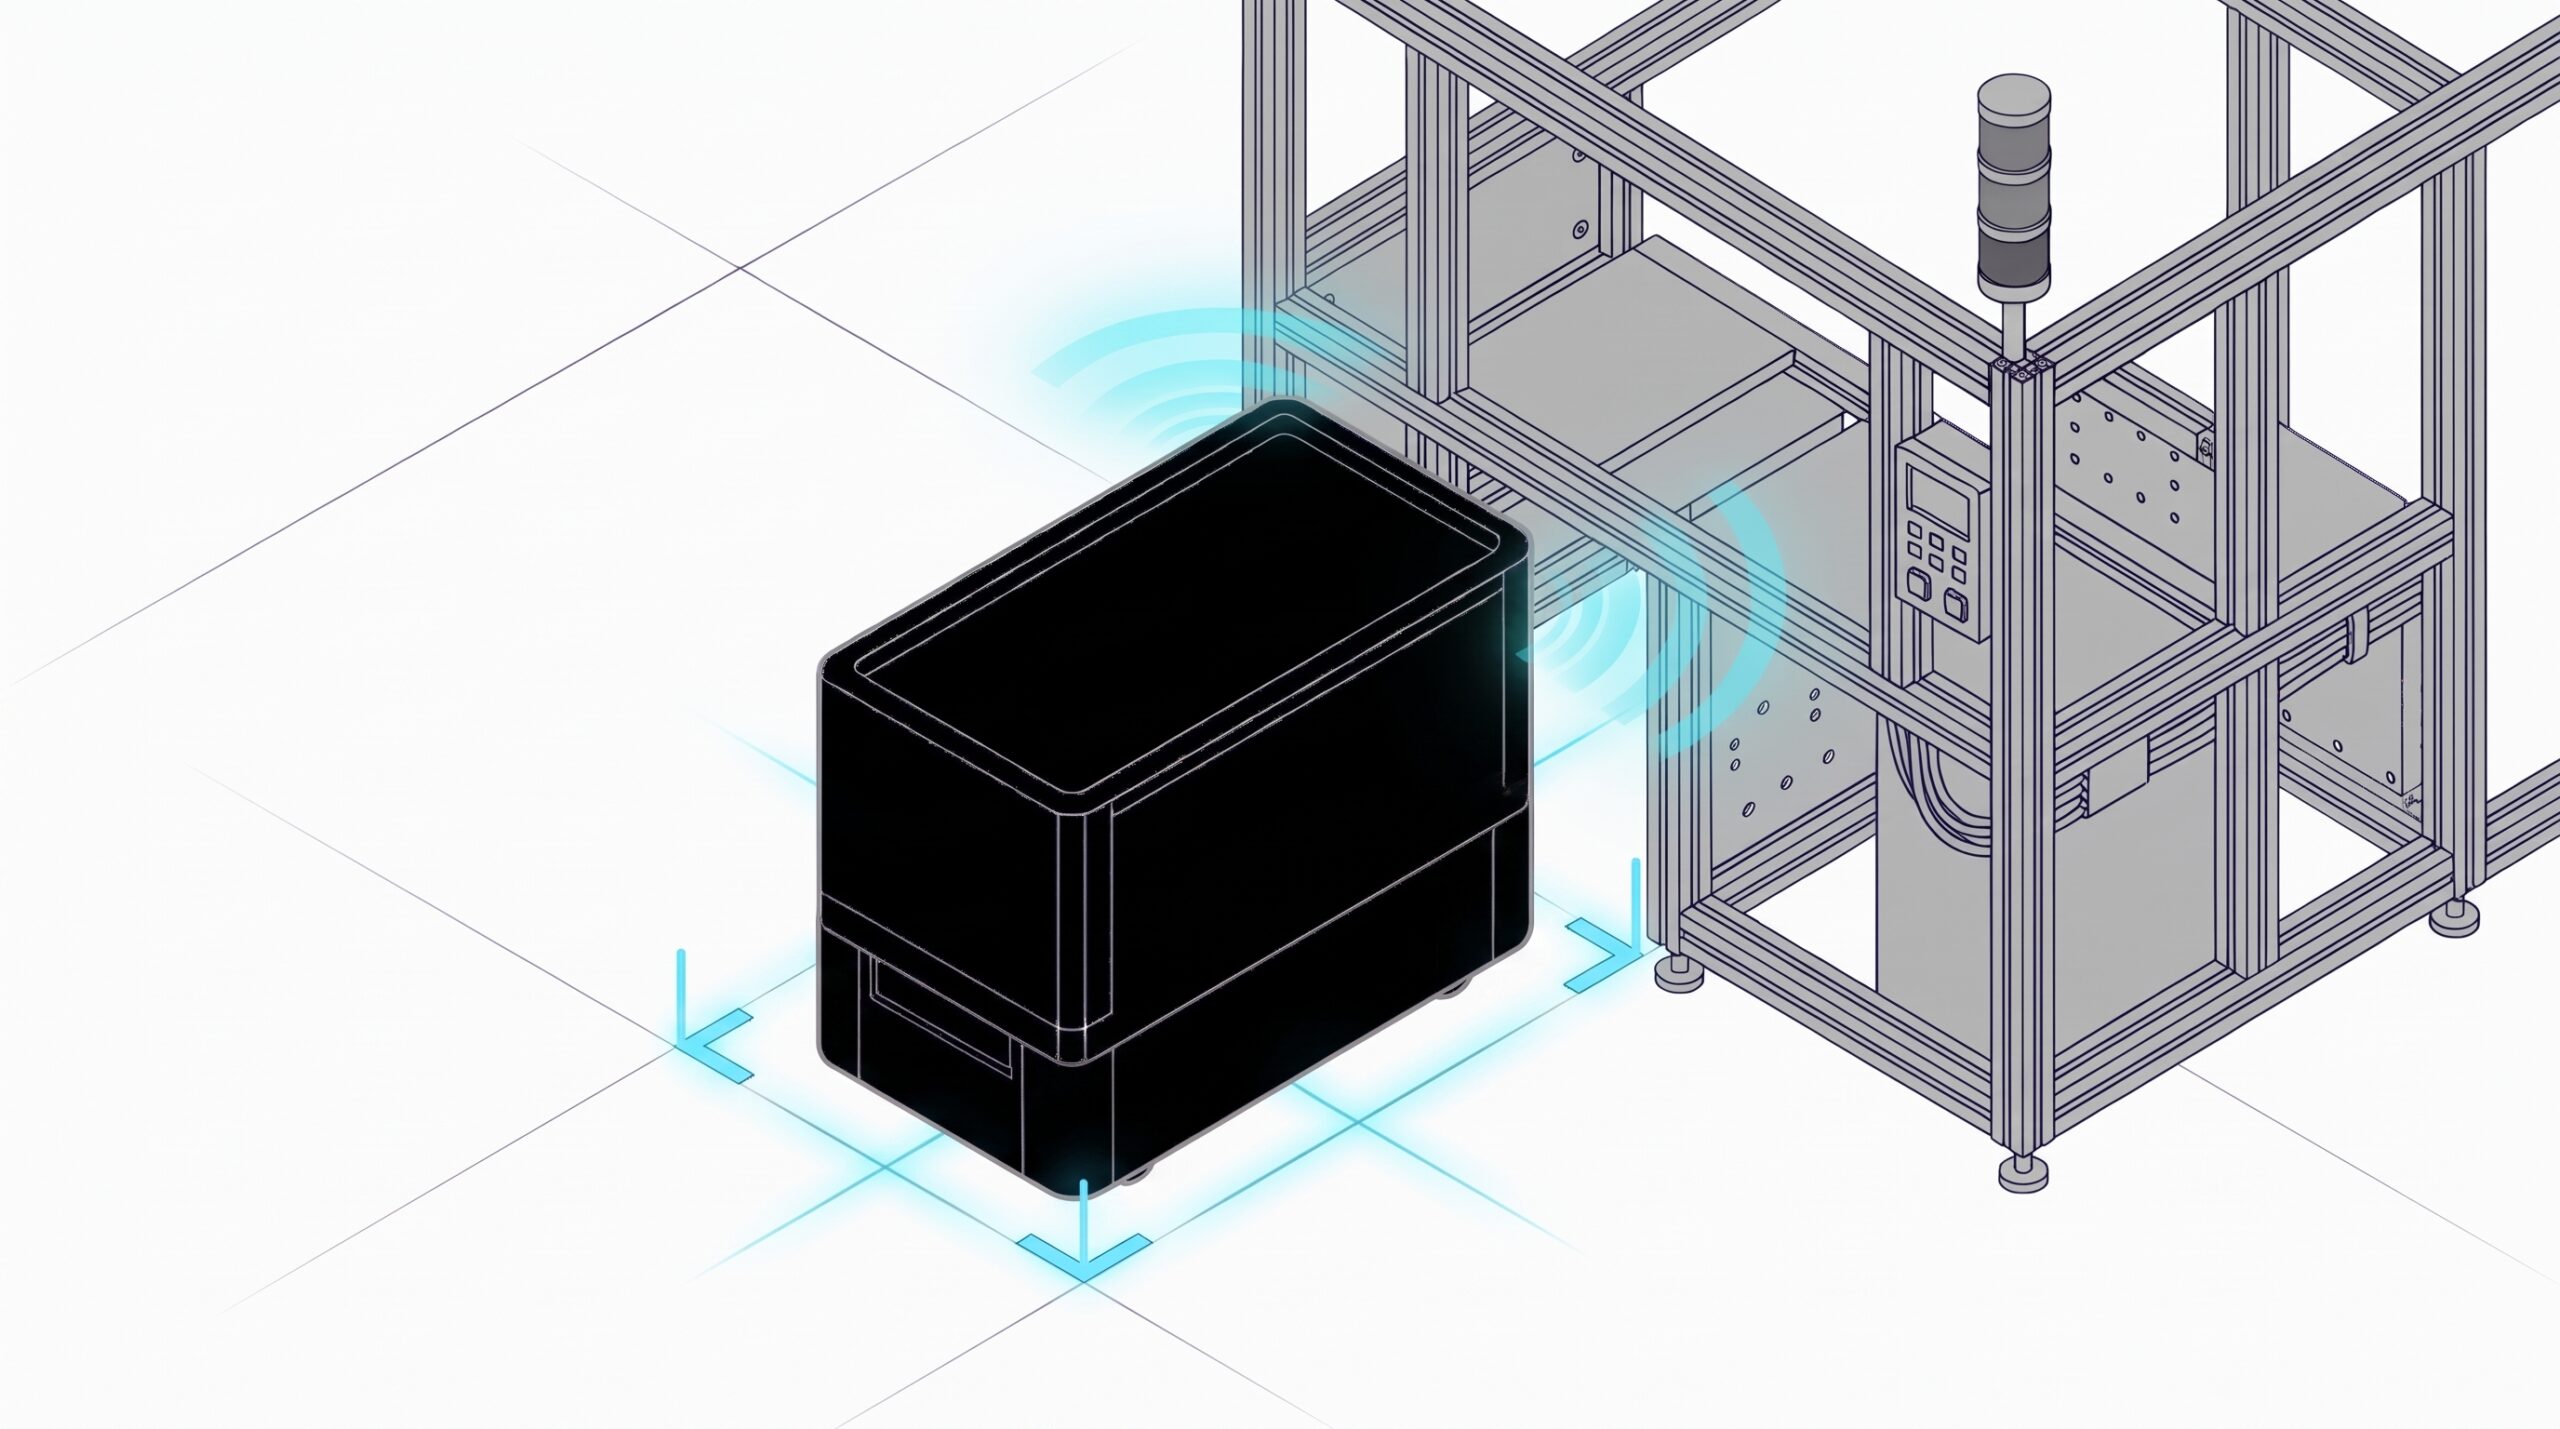
止まる位置が受け渡し位置からずれれば、到着のたびに誰かが位置を直すことになる。
me-Raboは周りの形をセンサーで読み取り、自分の位置をつかむSLAM方式。位置合わせ用の目印(ターゲット)なしで、停止精度±10mm。しかも標準仕様です。
向きを変えずに近づき、狙った位置に止まる。移動と停止、どちらも工程間搬送の要です。
特長 03|設備との自動連携
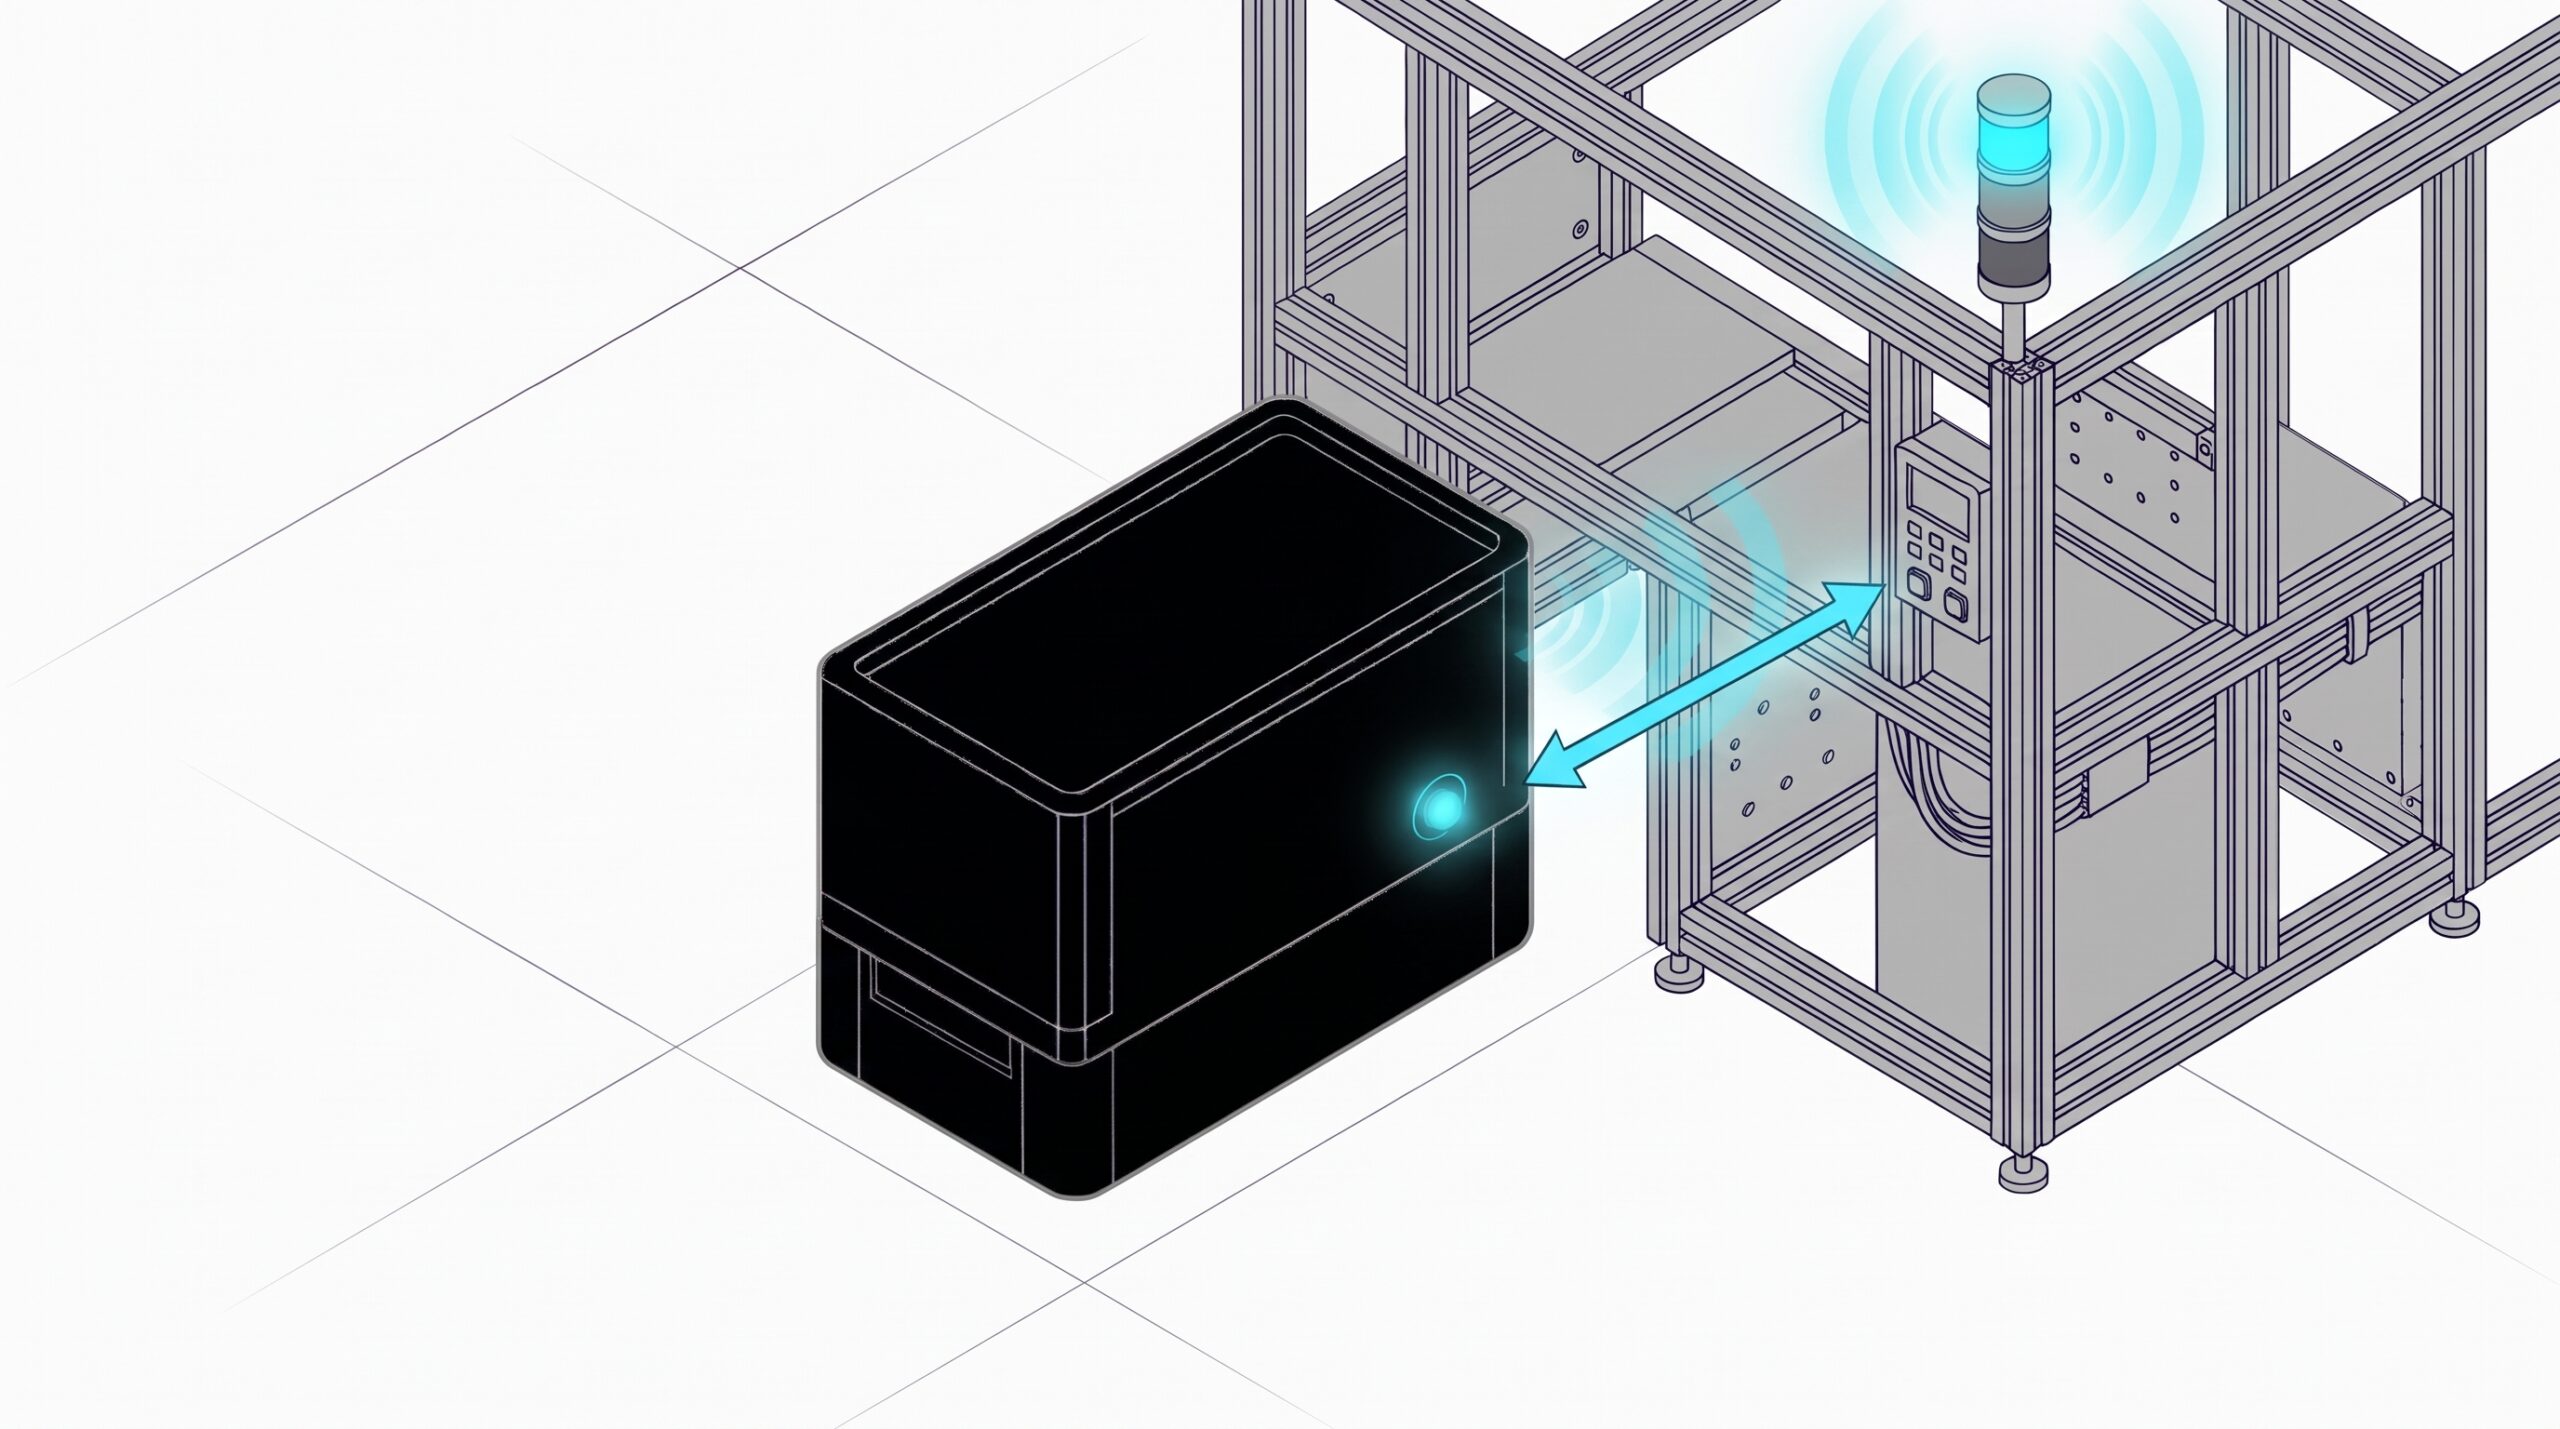
設備の前まで運べても、次の動作を人が指示し、荷物を人が受け渡すなら、そこに人手が残ります。
me-Raboは三菱製のPLCを本体に内蔵。前後の設備と信号をやり取りして、搬送と設備をひとつの流れにつなげます。
※PLC=設備と信号をやり取りする制御装置。外部機器との入出力を設定できる
特長 04|非接触充電
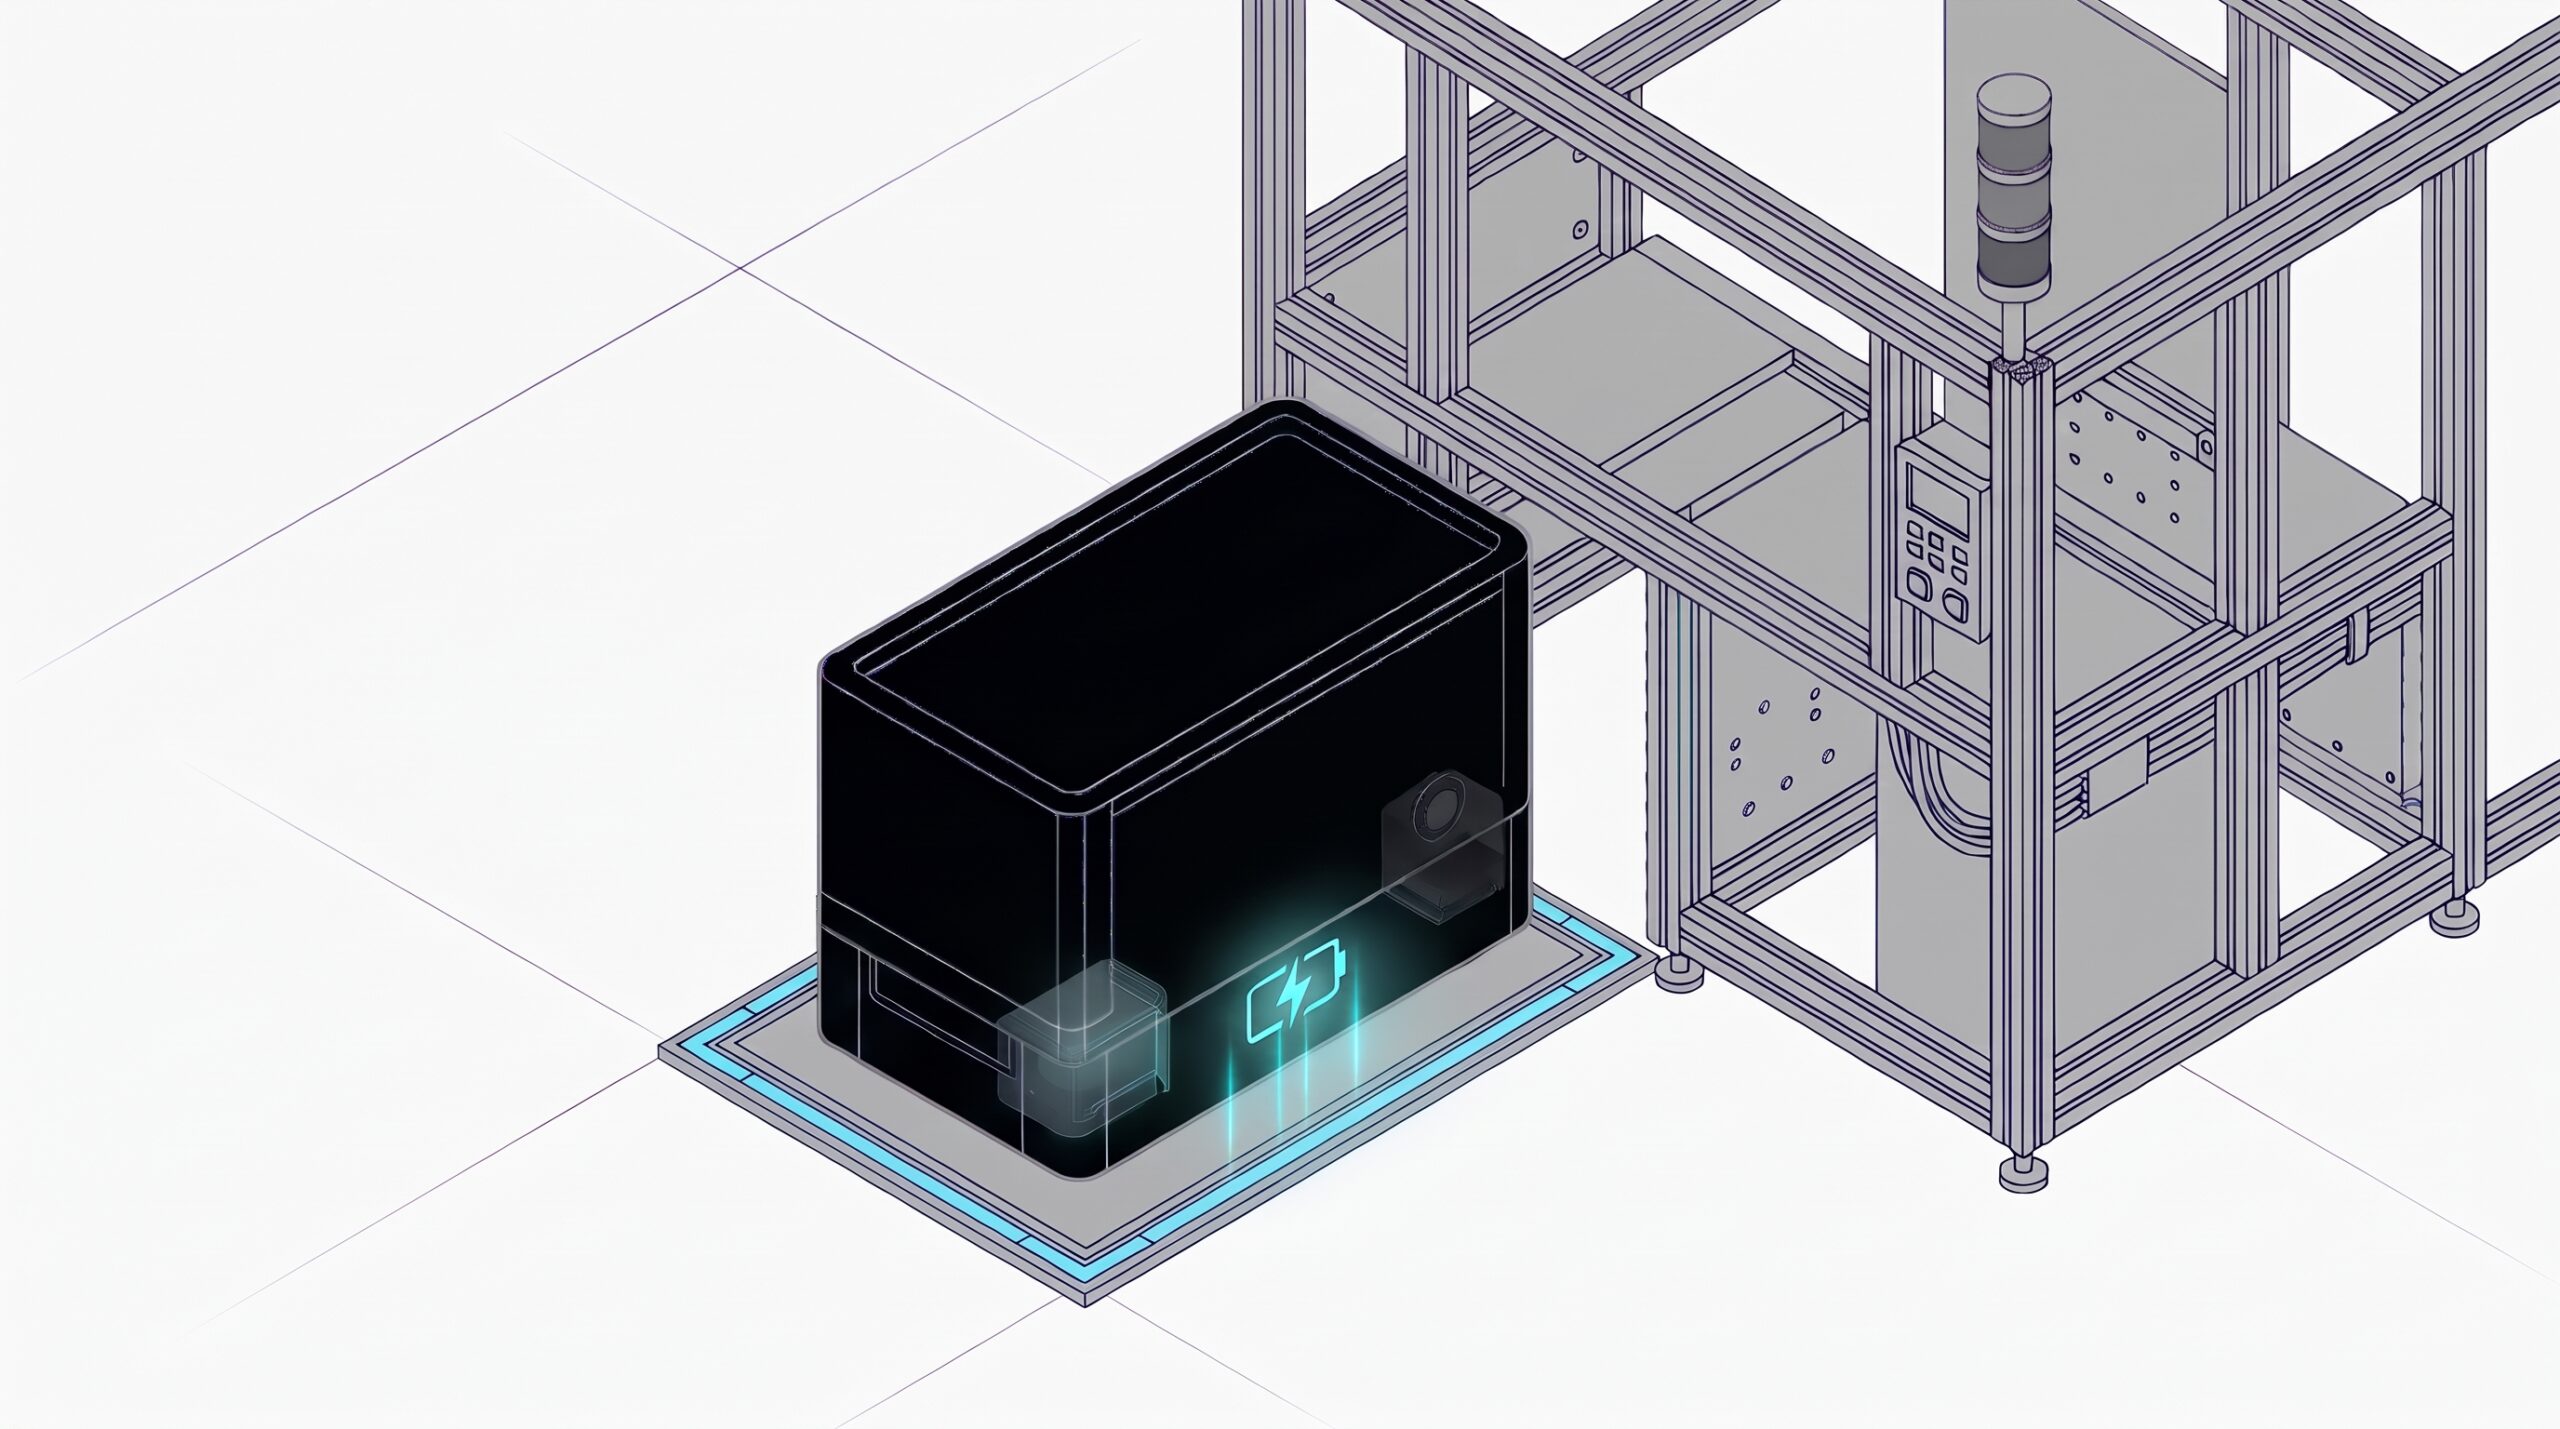
搬送車にも、走っていない時間がある。設備の前で、荷物の受け渡しを待つ時間です。
me-Raboは非接触充電を標準搭載。その待ち時間に、その場で少しずつ充電。充電ステーションへ戻る移動も、交代用の機体も要りません。
つまり、「どれだけ走れるか」より、「搬送の合間にどう充電するか」。それが、止まらない搬送の考え方です。
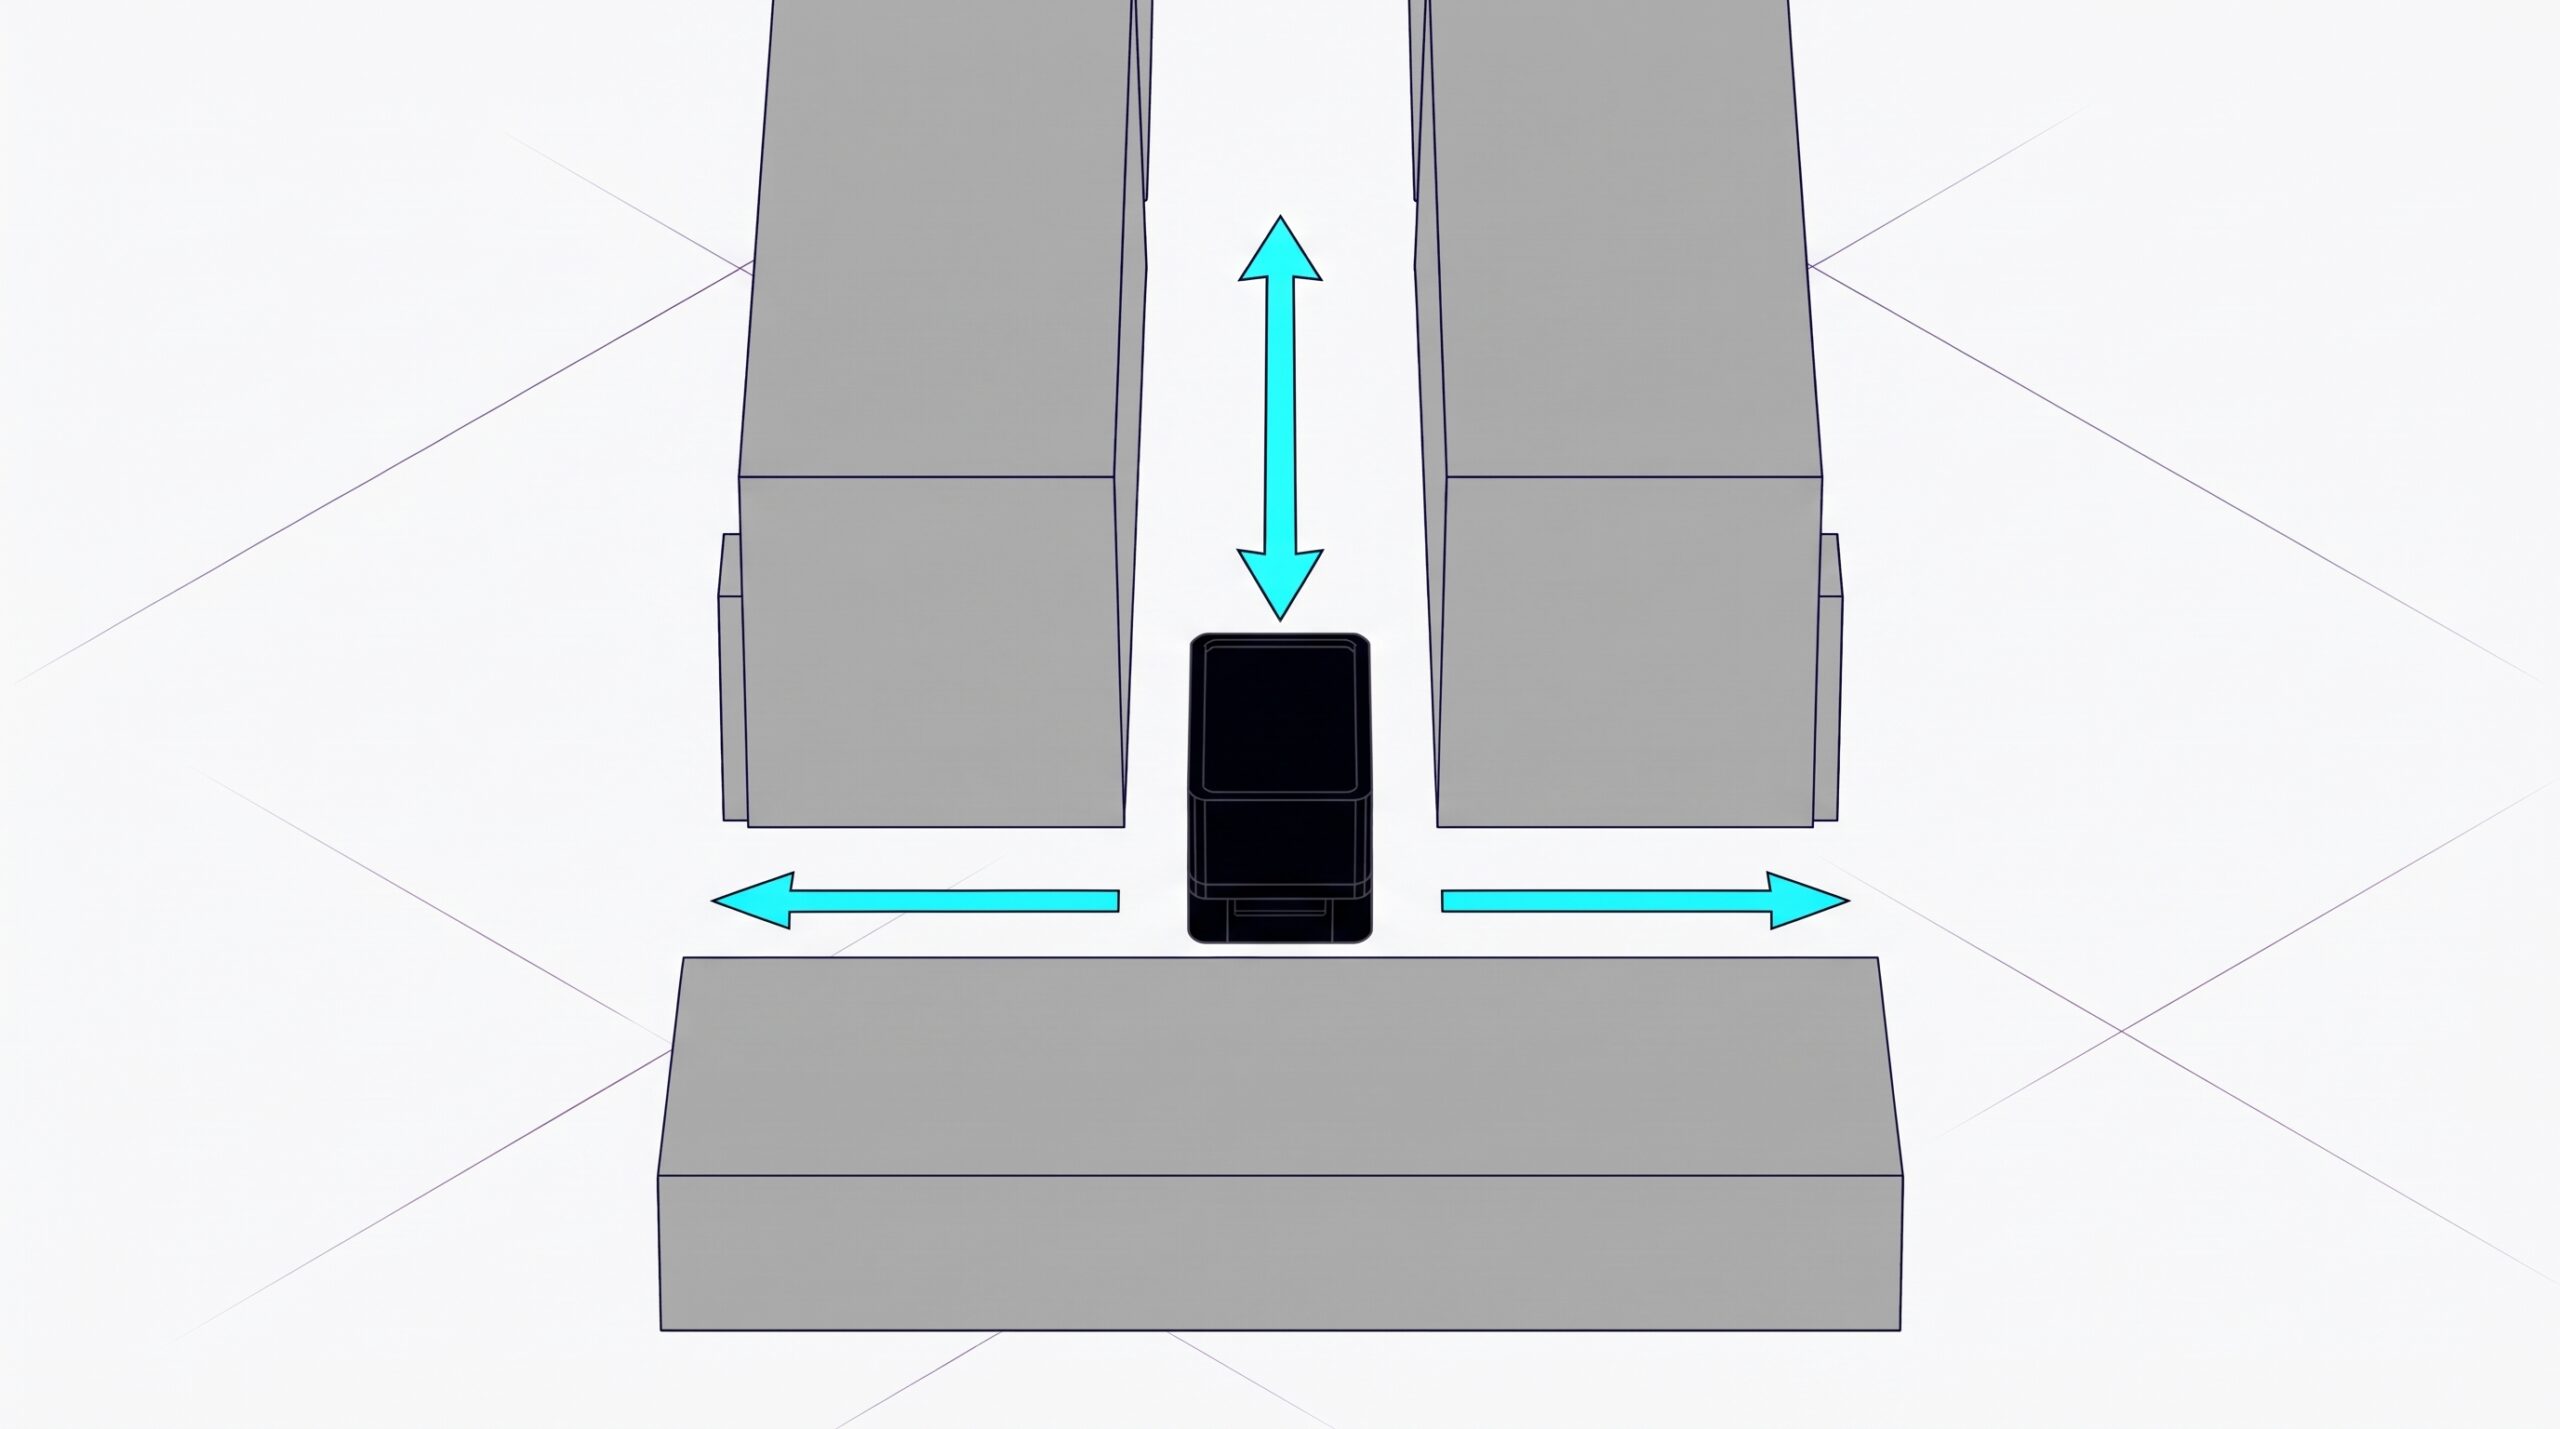
加工が終わった仕掛品を検査へ運び、次を取りに戻る。1日に何十回と繰り返す往復ほど、寄り付きの速さと停止精度が効いてきます。
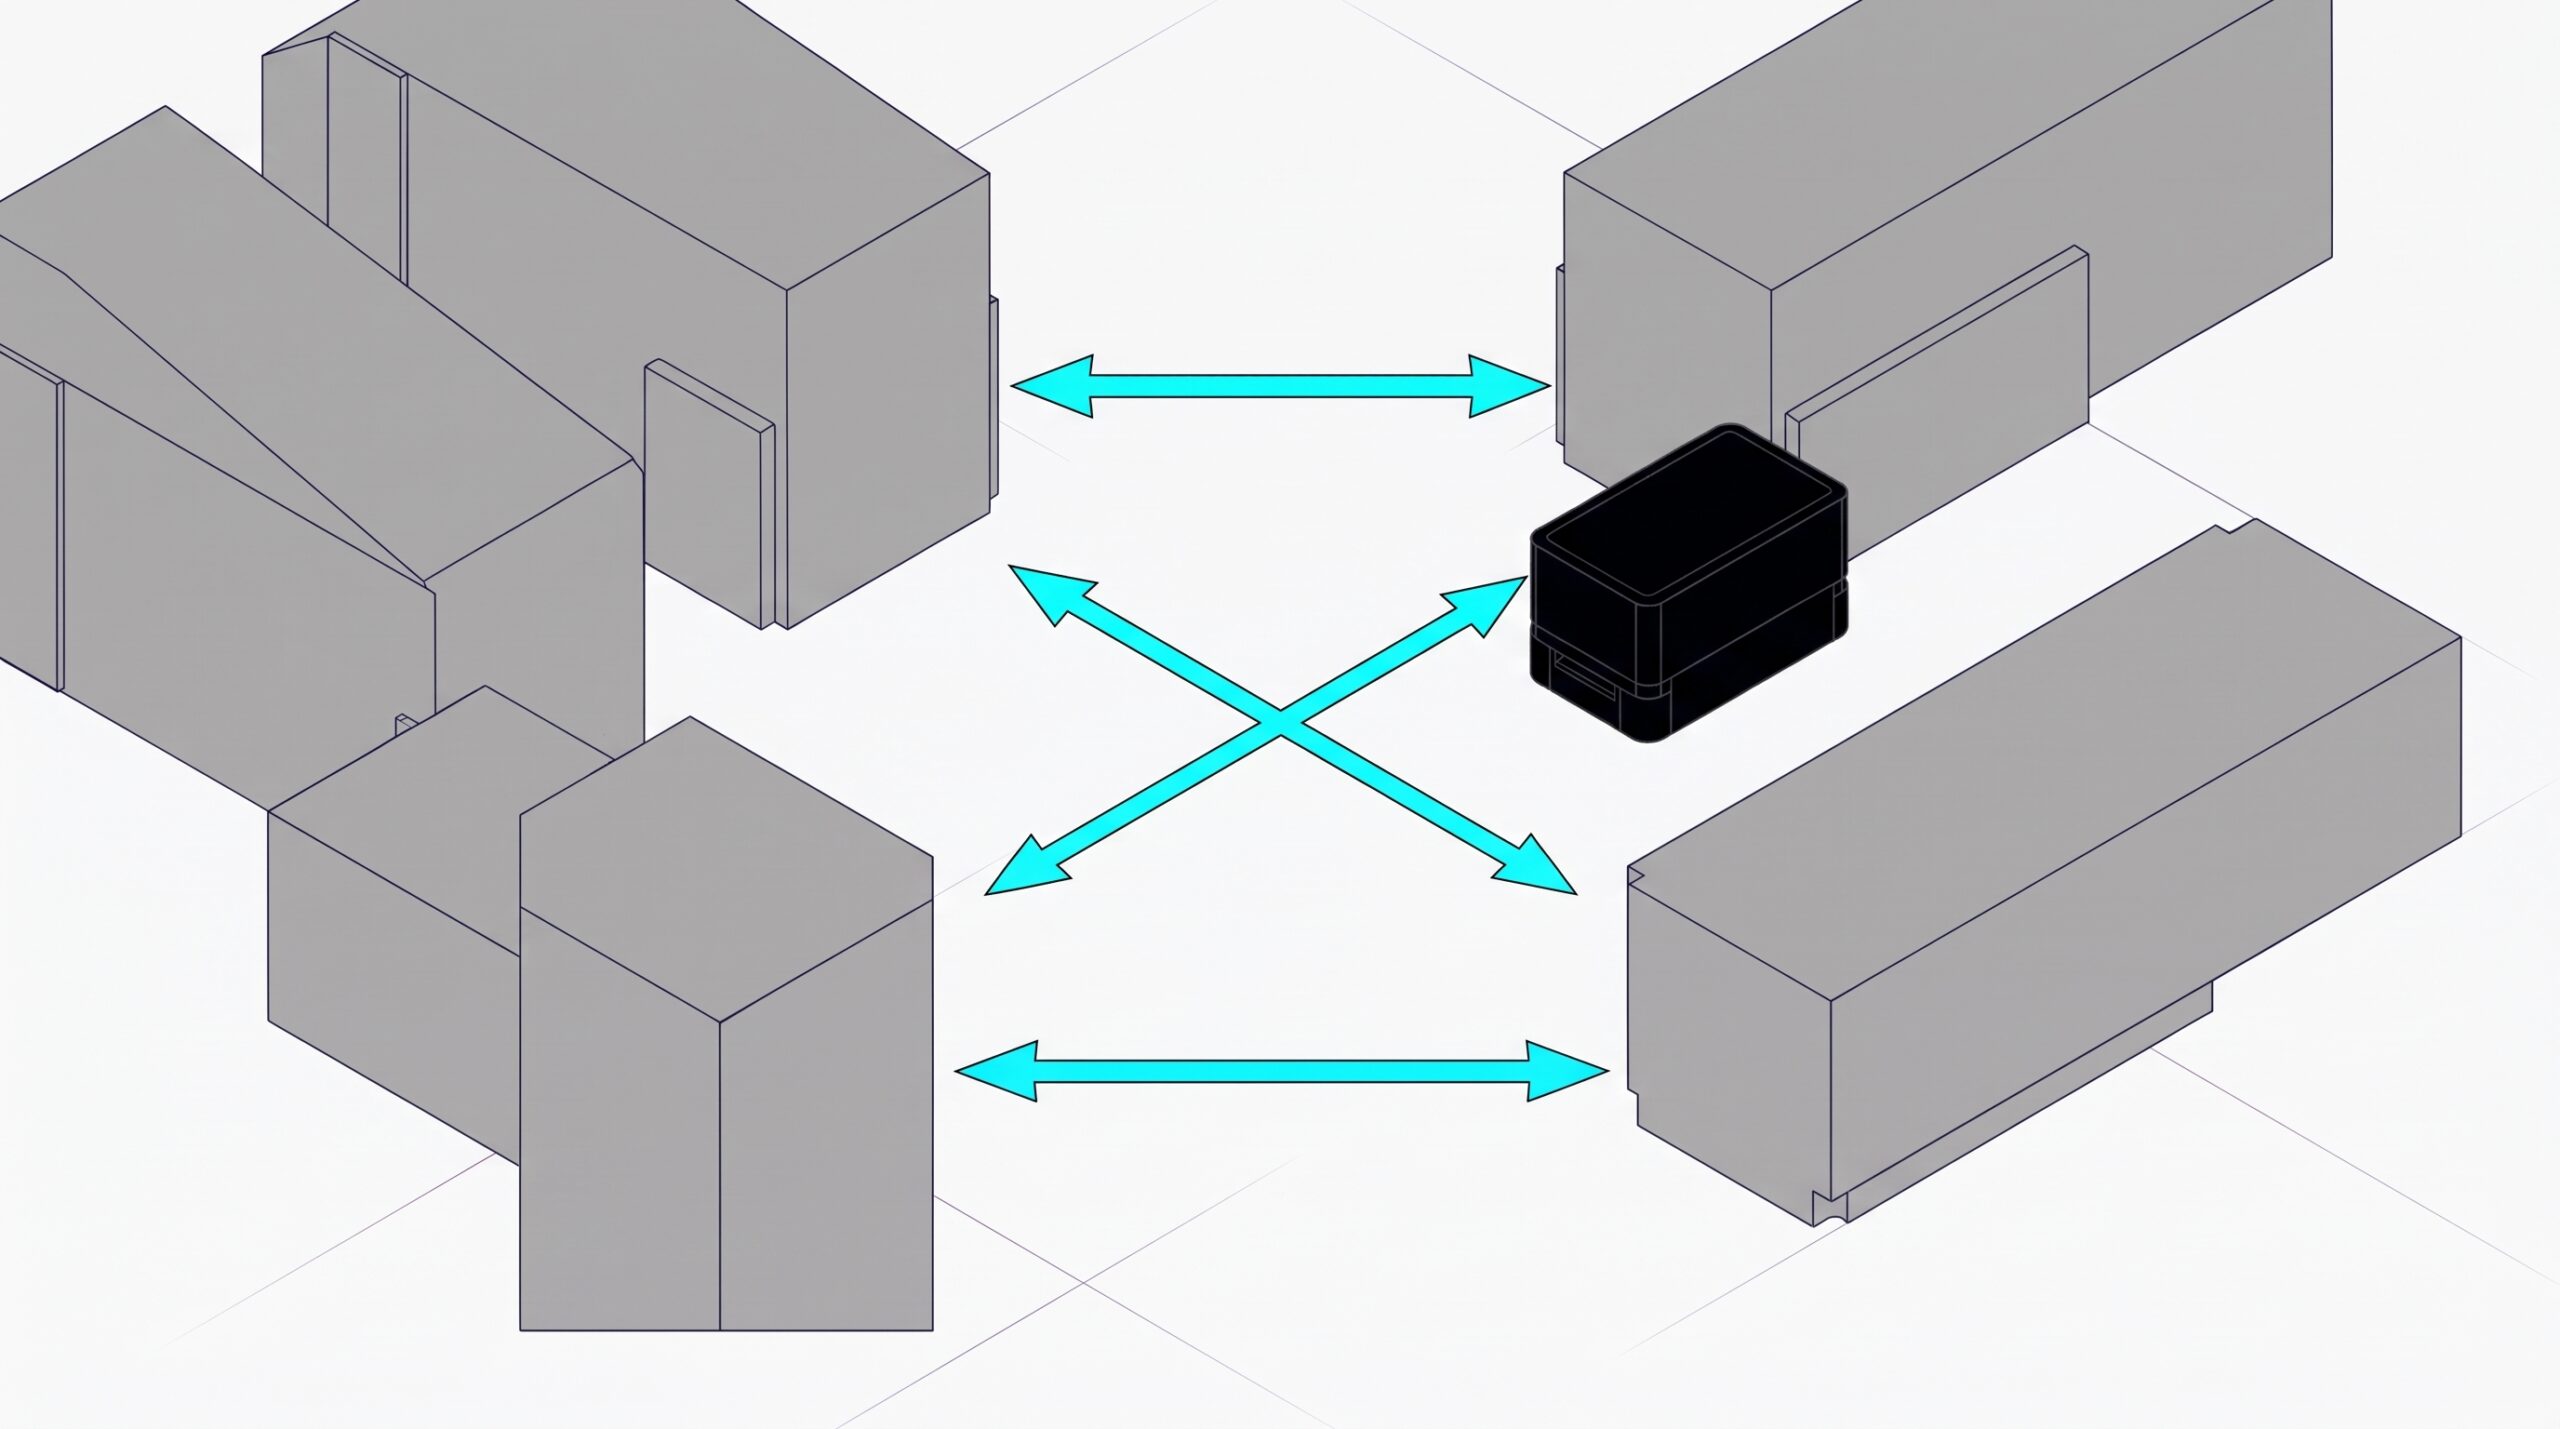
部品や製品を入れた箱・トートを、設備に挟まれた通路で次の工程へ。向きを変えないから、通路幅いっぱいを使えます。
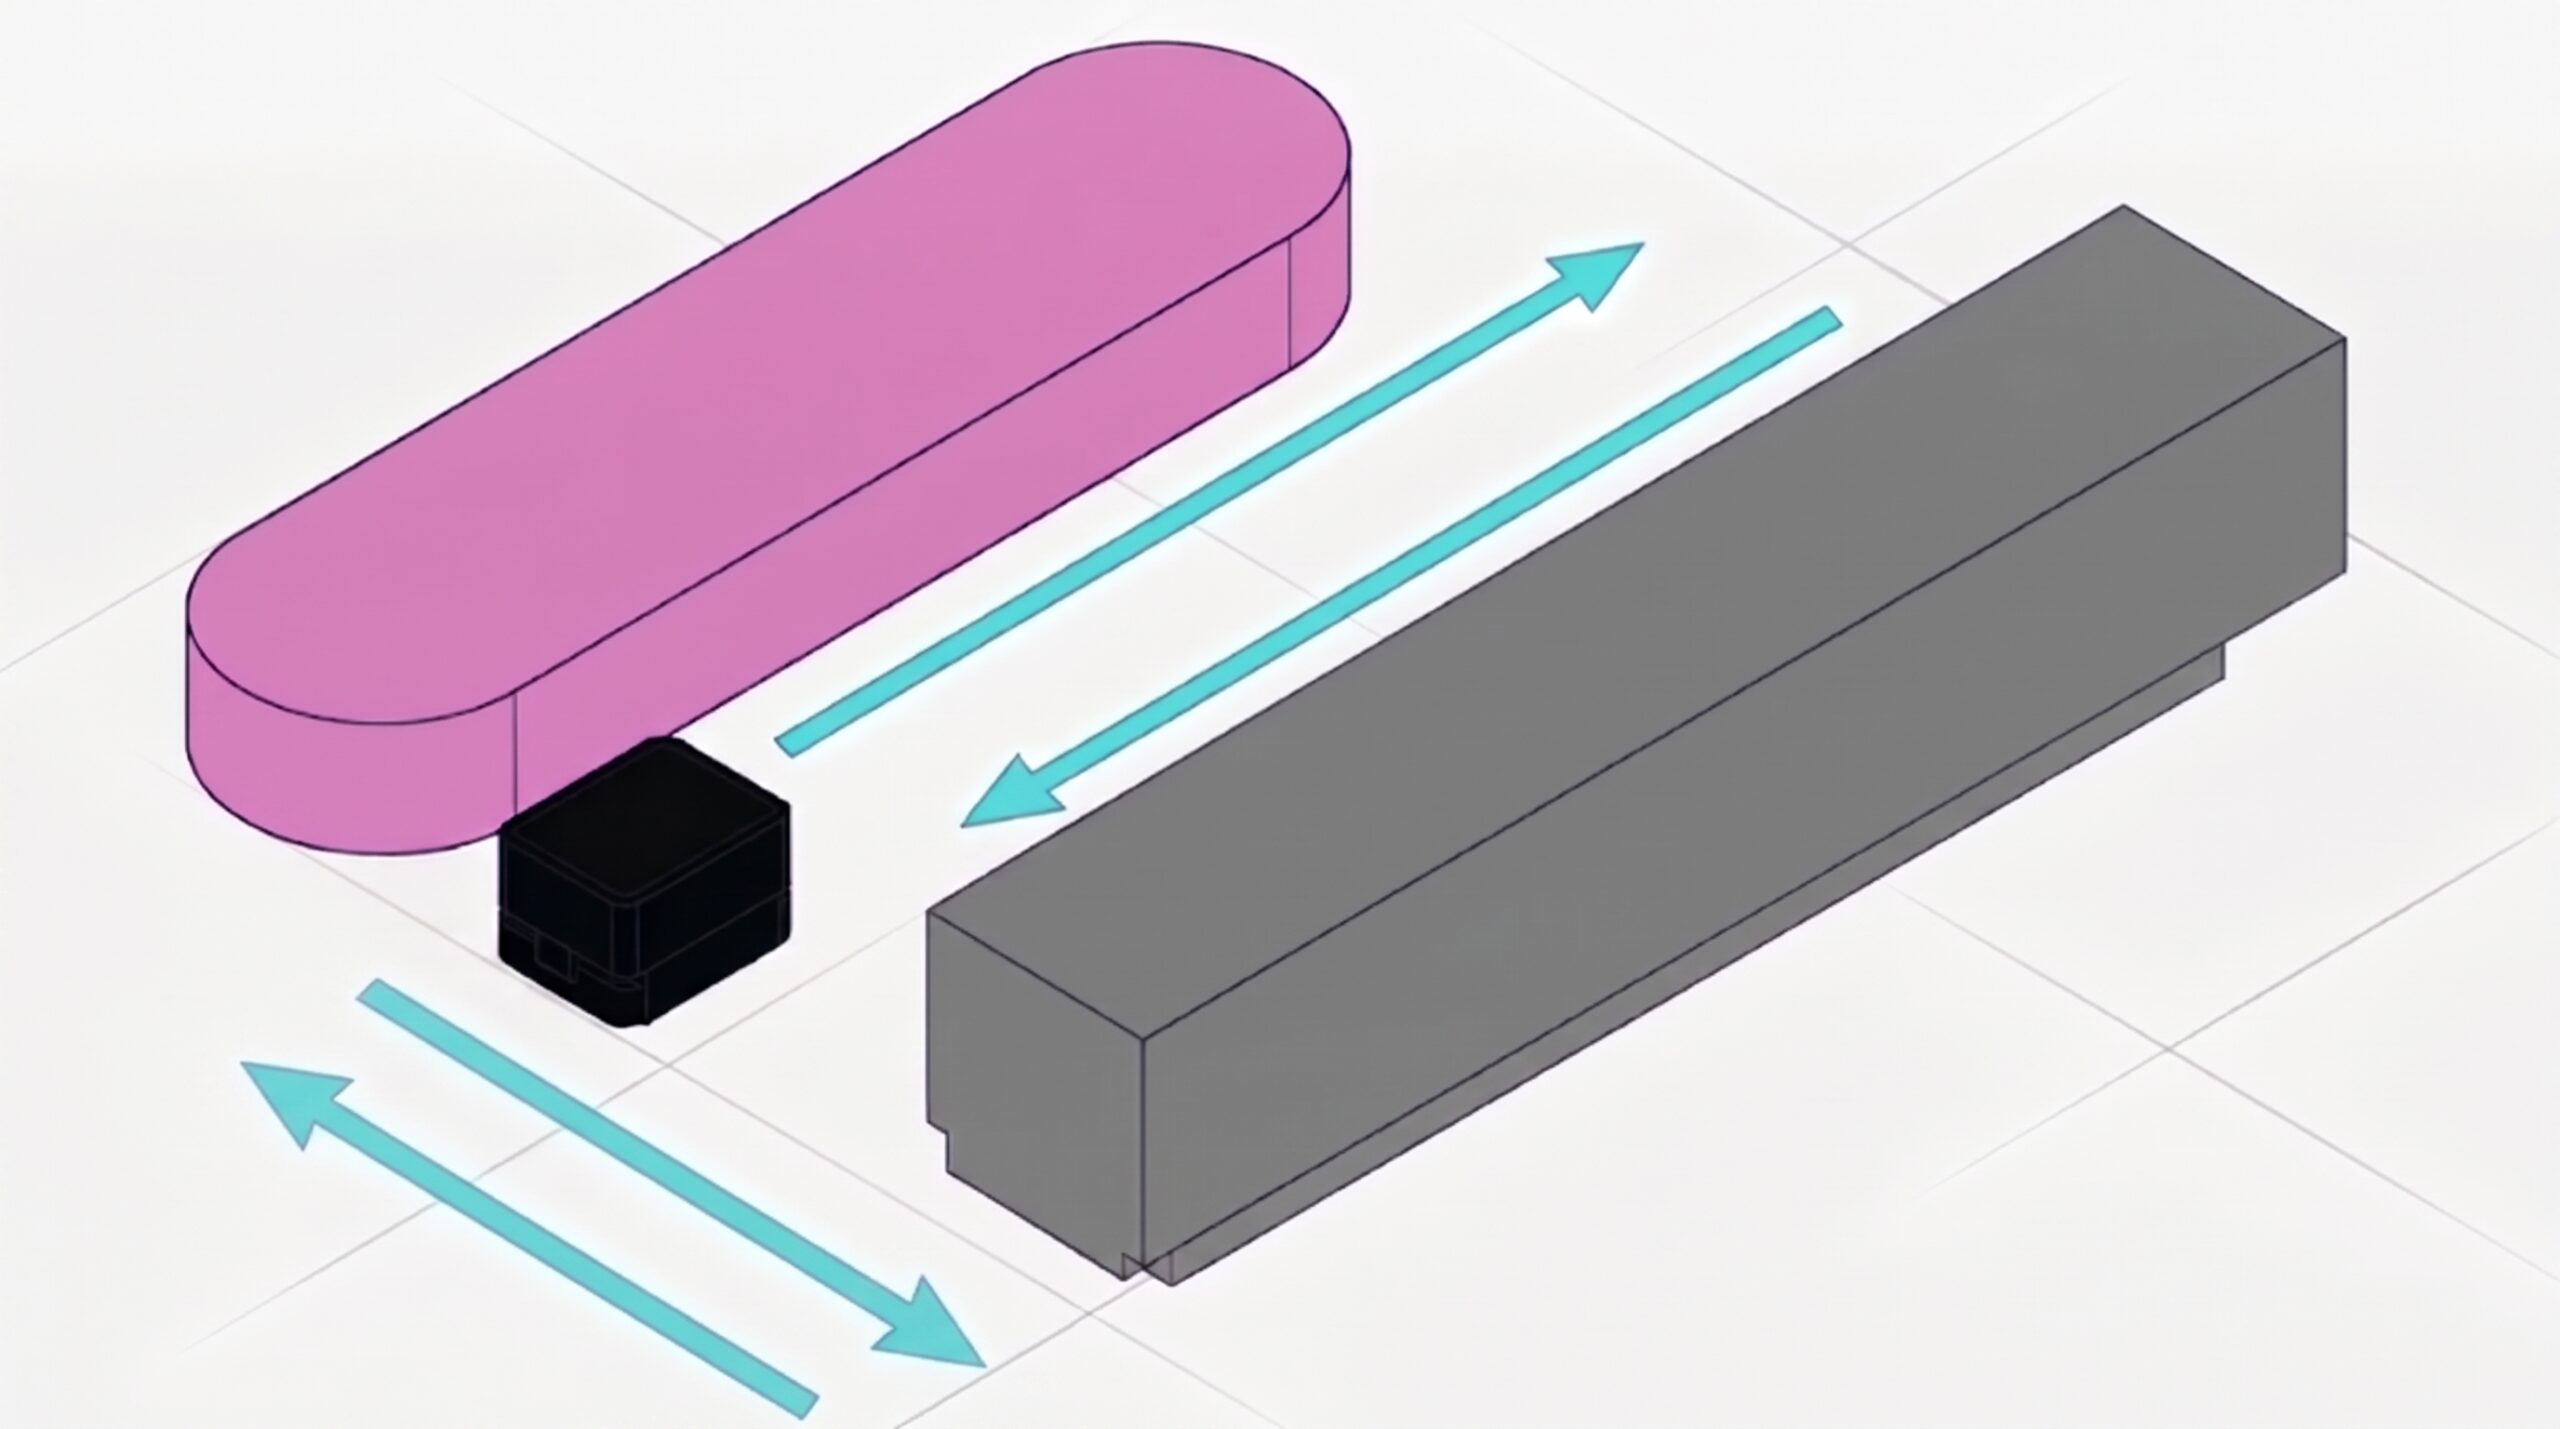
別の搬送ラインや設備に囲まれ、カーブも切り返しも取れない場所でも、縦横の動きだけでルートを組めます。
4-Sも4-SQも、可搬重量は150kg。形と寸法が違うので、設備の配置や運ぶものに合わせて選べます。
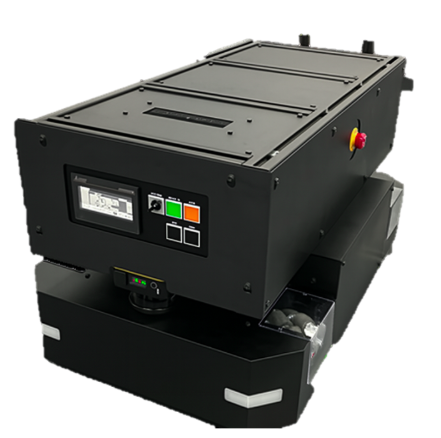
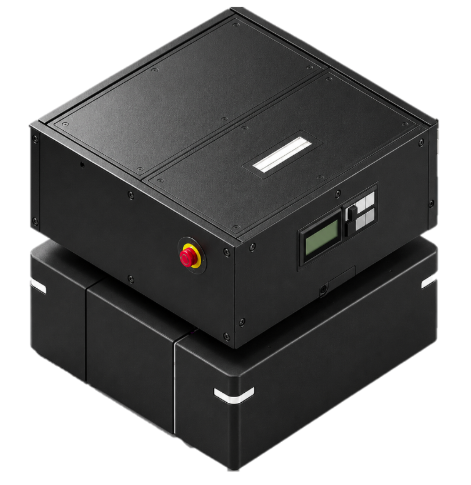
| 項目 | me-Rabo 4-S | me-Rabo 4-SQ |
|---|---|---|
| 外形寸法(長さ×幅×高さ) | 850×510×450mm | 600×600×500mm |
| 可搬重量 | 150kg | 150kg |
| 停止精度 | ±10mm | ±10mm |
| 移動の仕方 | 全方位移動(メカナム式) | 全方位移動(メカナム式) |
| 位置の把握 | SLAM式ナビゲーション | SLAM式ナビゲーション |
| 設備との接続 | 内蔵PLC(三菱製) | 内蔵PLC(三菱製) |
| 最大速度 | 1.0m/s | 1.0m/s |
| バッテリー | 21Ah 537Wh | 21Ah 537Wh |
| 充電方式 | 非接触充電(最大42A) | 非接触充電(最大42A) |
| 連続走行時間/充電時間 | 2時間/1時間 | 2時間/1時間 |
| 機体重量 | 120kg | 120kg |
| 安全センサーの検知高さ(床から) | 197mm | 267mm |
| 外形寸法(長さ×幅×高さ) | 850×510×450mm |
|---|---|
| 可搬重量 | 150kg |
| 停止精度 | ±10mm |
| 移動の仕方 | 全方位移動(メカナム式) |
| 位置の把握 | SLAM式ナビゲーション |
| 設備との接続 | 内蔵PLC(三菱製) |
| 最大速度 | 1.0m/s |
| バッテリー | 21Ah 537Wh |
| 充電方式 | 非接触充電(最大42A) |
| 連続走行時間/充電時間 | 2時間/1時間 |
| 機体重量 | 120kg |
| 安全センサーの検知高さ(床から) | 197mm |
| 外形寸法(長さ×幅×高さ) | 600×600×500mm |
|---|---|
| 可搬重量 | 150kg |
| 停止精度 | ±10mm |
| 移動の仕方 | 全方位移動(メカナム式) |
| 位置の把握 | SLAM式ナビゲーション |
| 設備との接続 | 内蔵PLC(三菱製) |
| 最大速度 | 1.0m/s |
| バッテリー | 21Ah 537Wh |
| 充電方式 | 非接触充電(最大42A) |
| 連続走行時間/充電時間 | 2時間/1時間 |
| 機体重量 | 120kg |
| 安全センサーの検知高さ(床から) | 267mm |
STEP 1
搬送したいものや現場の課題、導入を検討している場所についてご相談ください。
STEP 2
搬送経路や設備、荷物の受け渡し方法など、現場の条件やご要望を伺います。
STEP 3
お打ち合わせの内容をもとにお見積りを行い、導入する設備の仕様を決めていきます。
STEP 4
決定した仕様に沿って設計・製作を進め、現地で施工を行います。
STEP 5
導入後も、設備についてご相談いただけます。
自社の設備間で動くか、
まずはお気軽にご相談ください
Ame-Raboは、車体の向きを変えずに横方向や斜め方向へ移動できるため、旋回や切り返しのスペースを確保しにくい設備間での搬送にも適しています。走行の可否は、通路幅や設備の配置、荷物の大きさなどによって異なります。まずは設備配置図や搬送ルートをもとにご相談ください。
A非接触充電設備を走行エリア内に設置し、荷物の受け渡しなどで停車する時間を利用して充電できます。充電場所は、搬送ルートや停車時間を踏まえて検討します。現場の設備配置に合わせた設置については、明和eテックへご相談ください。
Ame-Raboはサスペンションを搭載しており、前後進時は10mmまでの段差を乗り越えられます。
※実際に走行できるかどうかは、段差の形状や床面の状態、荷物などによって異なります。
Aサーバー不要で単体導入でき、マッピング・ルート作成・運行管理が可能です。複数台の管理や既存システムとの連携を希望される場合は、必要な構成や対応範囲について、ご相談ください。
Aはい。me-Raboは単体での導入が可能です。まずは特定の設備間搬送から自動化を検討したい場合も、明和eテックへご相談ください。
A連携したい設備の種類や、搬送車の到着後に設備とどのような動作をつなぎたいかをお伝えください。設備側の入出力仕様や接続方法が分かる資料もあると、具体的な検討を進めやすくなります。
明和eテックは、AGV・AMRを活用した搬送自動化をはじめ、ロボットや電機FAなどを手がけ、自動車工場で長年にわたり培った実績があります。現場の条件に合わせた機種選定からソフト設計、設置・調整、アフター対応まで、搬送自動化の導入をサポートしています。
| 会社名 | 株式会社明和eテック |
|---|---|
| 本社所在地 | 〒471-0047 愛知県豊田市西新町7-23-1 |
| 公式サイト | https://meiwa-e.co.jp/ |
自社の設備間で動くか、
まずはお気軽にご相談ください


